
Geometrie
Body a vektory
- Kartézský systém souřadnic - nejběžnější
- hry obvykle používají Euklidovský prostor
- ve 2D hrách je osa Y často invertovaná
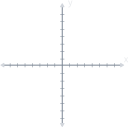
2D systém souřadnic
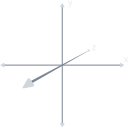
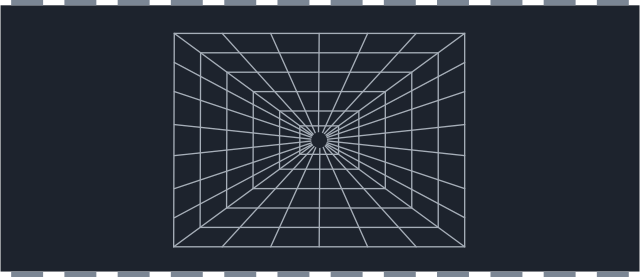
3D systém souřadnic
Body a vektory
- Vektor - veličina, která má svou velikost a směr
- vektory mohou reprezentovat body, pokud uvažujeme jejich počátek v počátku systému souřadnic
Sčítání a odčítání
- vektor + vektor = vektor
- vektor - vektor = vektor
- bod + vektor = bod
- bod - bod = vektor
- bod + bod = není definovaný
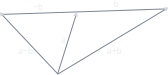
Sčítání a odčítání
Body a vektory
Velikost vektoru
- skalár reprezentující délku vektoru
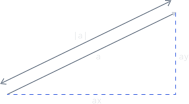
Velikost vektoru
Normalizace
- jednotkový vektor je vektor s velikostí 1:
Normálový vektor
- vektor je normálový k plošce, pokud je na ni kolmý
Skalární součin
Vektorový součin
- výsledkem je nový vektor, který je kolmý na první dva
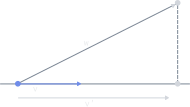
Projekce
- projekce vektoru na jiný vektor
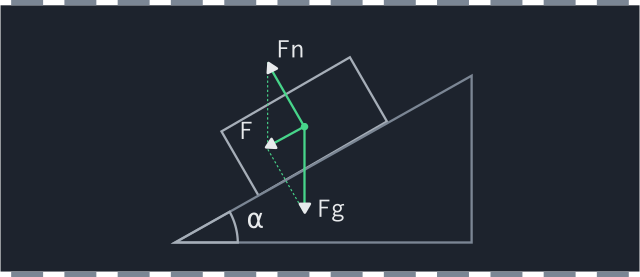
Dynamika
Pojmy
- Kinematika - řídí pohyb objektů bez silového působení
- Dynamika - řídí pohyb objektů se silovým působením
- Rychlost - změna vzdálenosti v čase
- Zrychlení - změna rychlosti v čase
- Síla - veličina označující velikost vzájemného působení hmotných těles
Dynamika
Lineární dynamika
- ignorujeme rotaci
- pozice je definována pozičním vektorem:
- rychlost:
- zrychlení:
- výslednice sil:
- Newtonův druhý pohybový zákon:
- hybnost:
Úhlová dynamika
- úhlová rychlost:
- úhlové zrychlení:
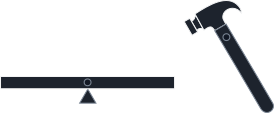
- točivý moment: , způsoben silovým působením na bod vzdálený od osy otáčení
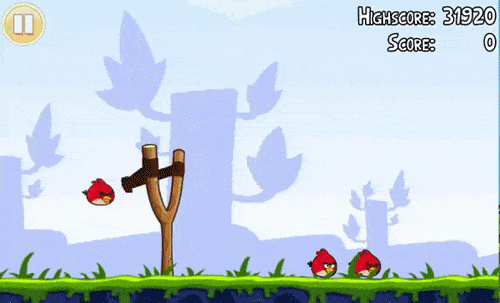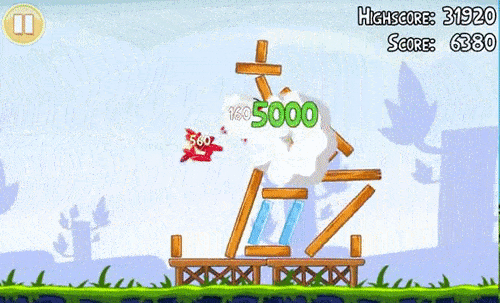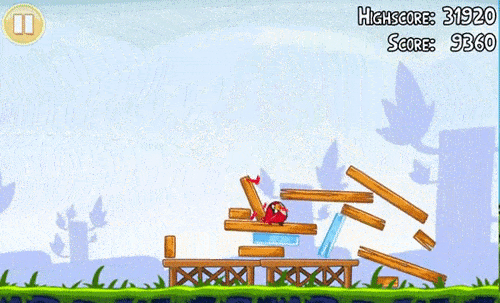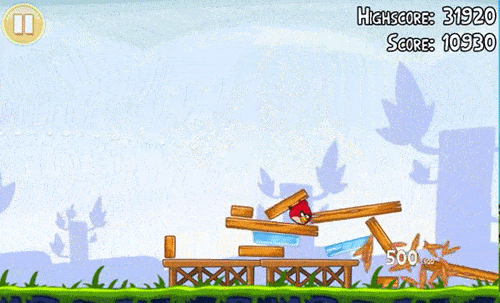
Pohyb
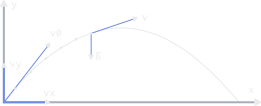
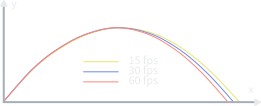
Pohyb projektilu
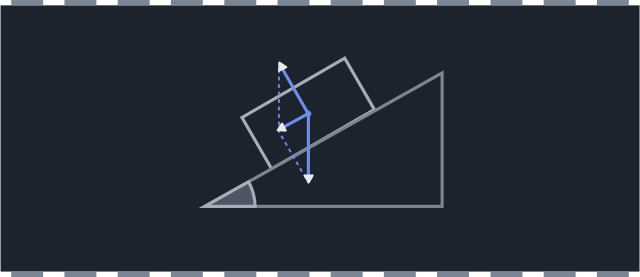
Pohyb po nakloněné rovině (bez tření)
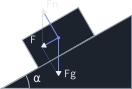
Pohybové rovnice
- analytické řešení se v herní fyzice téměř nikdy nepoužívá
- Numerická integrace
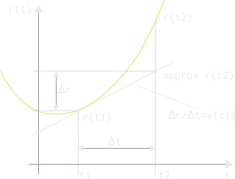
- máme-li , potřebujeme najít
- začneme u a krokujeme v čase podél
tangenty, dokud nevytvoříme aproximaci pro - integrační metody nám umožní
aproximovat s narůstající přesností
Integrační metody
Implicitní metody
- používají hodnoty z následující iterace
- odebírají energii ze systému
Explicitní metody
- používají hodnoty ze současné iterace
Semi-implicitní metody
- kombinace explicitních a implicitních
Runge-Kutta family
- Eulerovy methody, metody středových bodů, RK4,...
Verlet family
- Regular Verlet
- Leapfrog Verlet
- Velocity Verlet
Eulerova integrace
Explicitní metoda
Vylepšená metoda
Implicitní metoda
- jednoduché na implementaci
- nízká stabilita, závislá přímo
na délce kroku


Steering Behaviors
Steering Behaviors
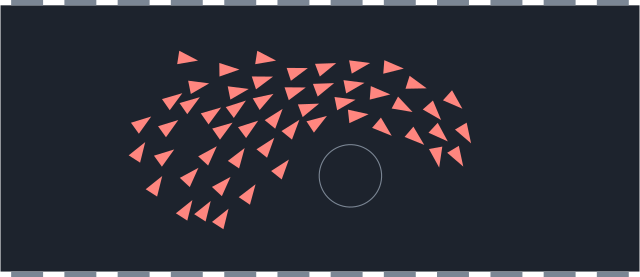
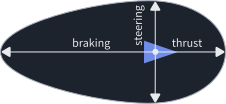
- sada algoritmů, která pomocí silového působení simuluje realistický pohyb herních objektů (agentů)
- vytvořeno Craigem Reynoldsem na začátku 90. let
- Agent - systém nacházející se v prostředí, se schopností na prostředí reagovat
Steering Behaviors
Seek
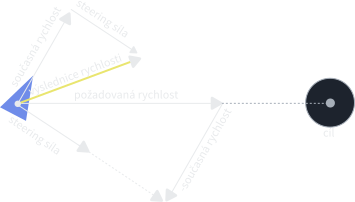
- nejjednodušší
- síla, která přitahuje agenta k cíli
Steering Behaviors
Flee
- opak funkce seek, odpudivá síla navádějící agenta pryč od cíle
Arrive
- seek + dojezd (zpomalení před cílem)
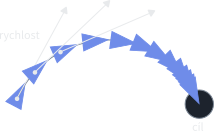
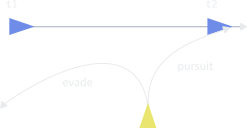
Pursuit
- pronásledování pohybujícího se cíle
- může zahrnovat predikci pohybu cíle
Evade
- opak funkce pursuit
- agent se snaží utéct od predikované budoucí pozice druhého agenta
Steering Behaviors
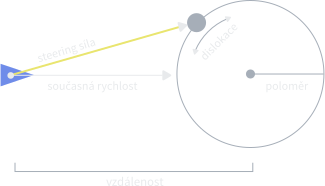
Wander
- náhodná procházka
- vektor pohybu je náhodně vychylován
- uvažujeme kružnici umístěnou před agentem
- agent se pohybuje směrem k bodu na kružnici
- parametry: poloměr kružnice, vzdálenost od agenta a intenzita dislokace
Steering Behaviors
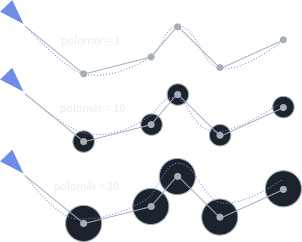
Path follow
- posouvá agenta podél waypointů
- poslední waypoint pro zastavení používá arrive funkci, u ostatních stačí seek
- hladkého pohybu můžeme dosáhnout tolerančním poloměrem či aproximací Bézierovou křivkou
Steering Behaviors
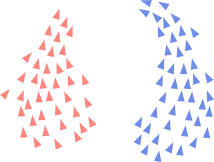
Flocking
- kombinace tří aspektů:
- separation - navádí agenta pryč od sousedních agentů
- alignment - zarovnává směr agenta se směrem sousedních agentů
- cohesion - navádí agenta směrem k těžišti houfu sousedních agentů
Fyzikální engine
Fyzikální engine
- systém který aproximuje fyzikální interakci v reálném čase
- má zásadní vliv na imerzi
- může hru i snadno rozbít
- Flow
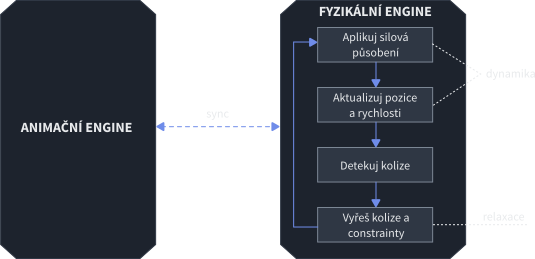
Fyzika a animace
- fyzika animace!
- animace musí harmonizovat s fyzikálním enginem
- cut-scény a statické animace nejsou součástí fyzikální interakce
- téměř každá hra používá statické animace či baked physics
Fyzika ve hrách
Pinbally (1980+)
- netriviální OBB detekce
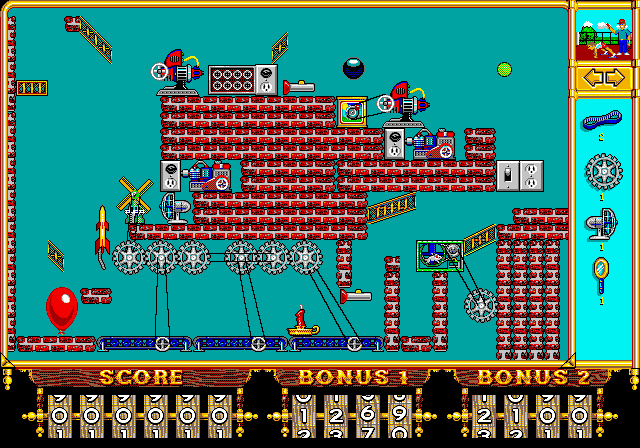
The Incredible Machine (1993)
- pokročilá interakce
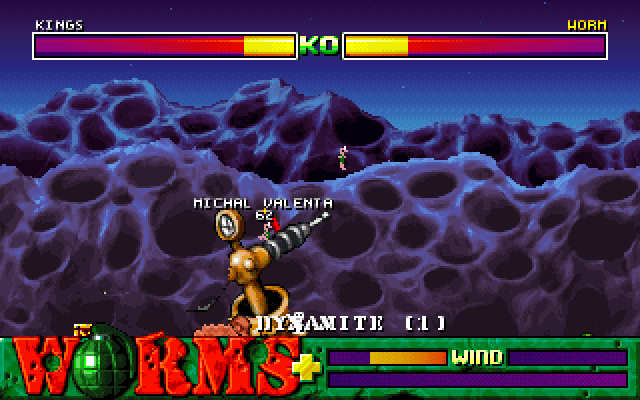
Worms (1995)
- pixel-level environmentální interakce
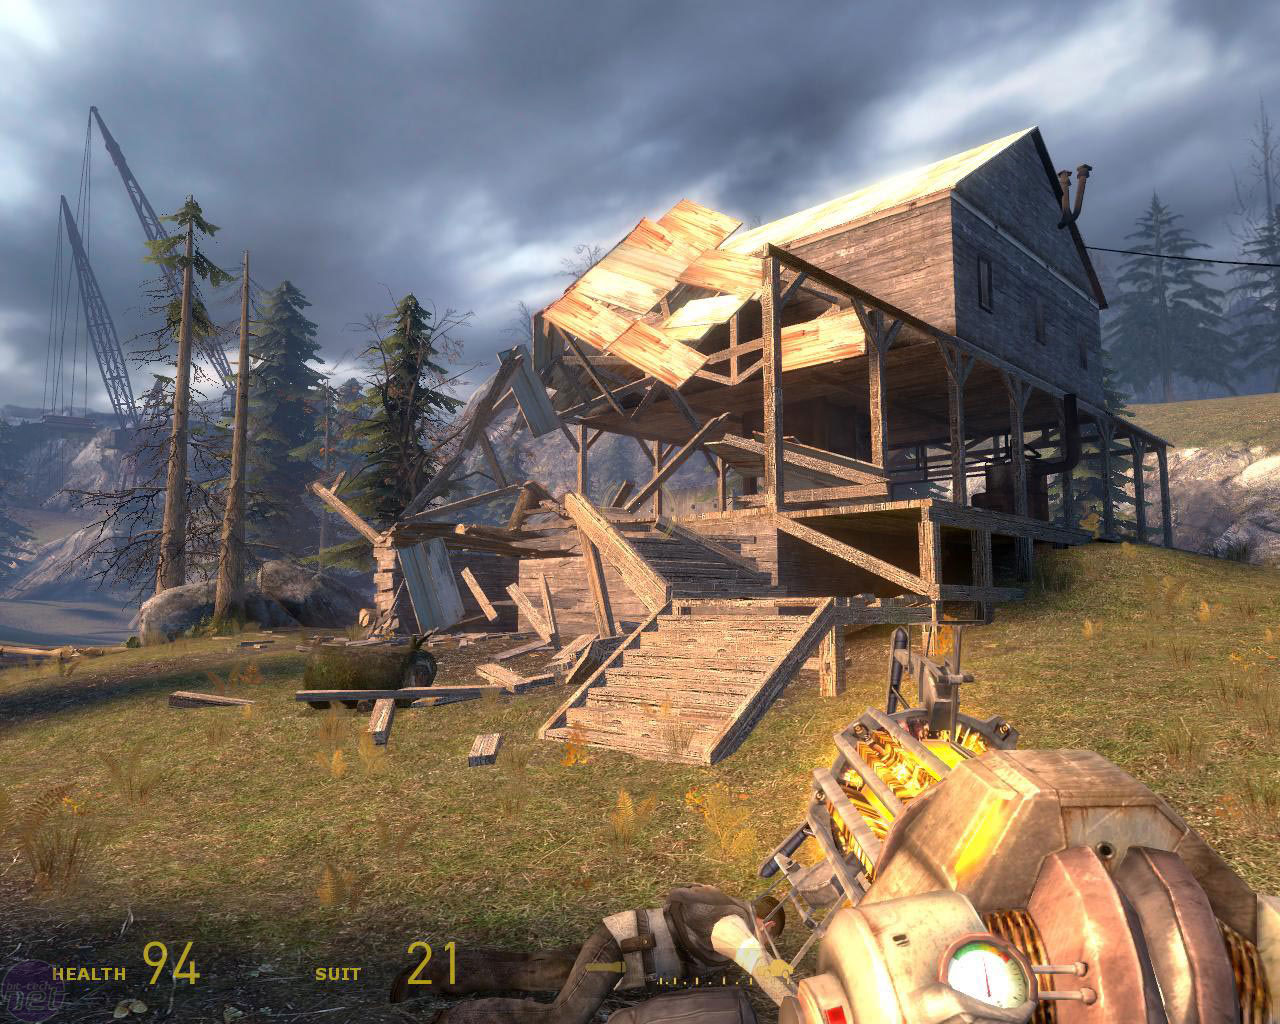
Half-Life 2 (2004)
- zničitelné prostředí, fluidní mechanika
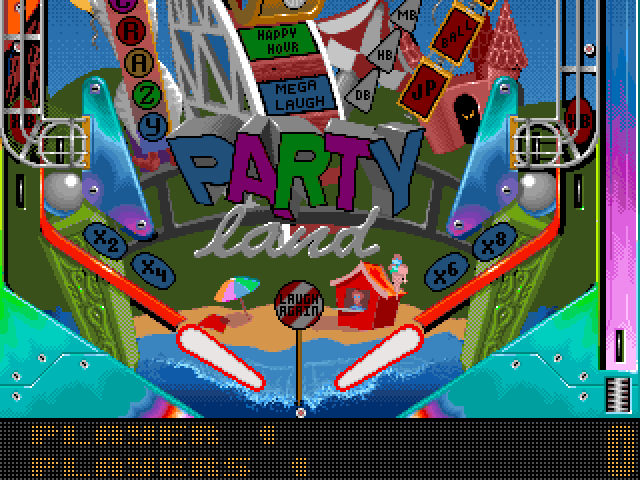
Fyzika ve hrách
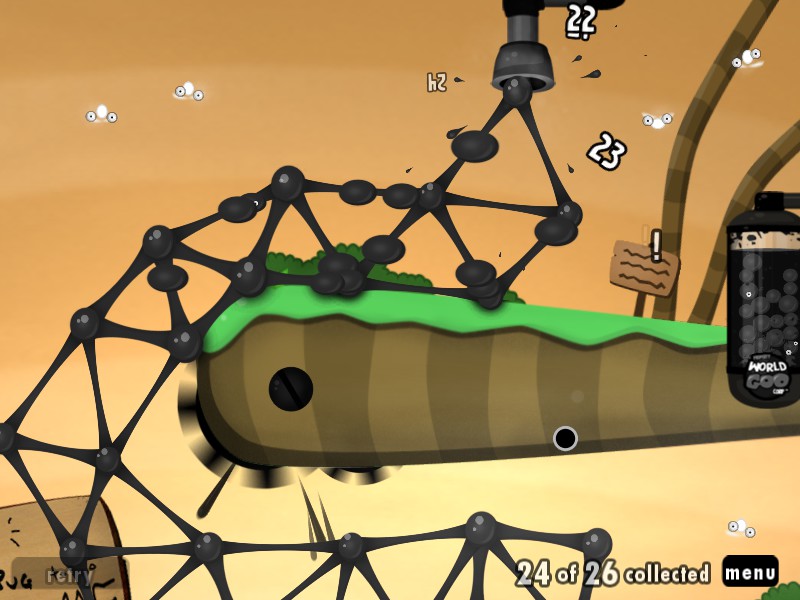
World of Goo (2008)
- fyzika jako hlavní mechanika
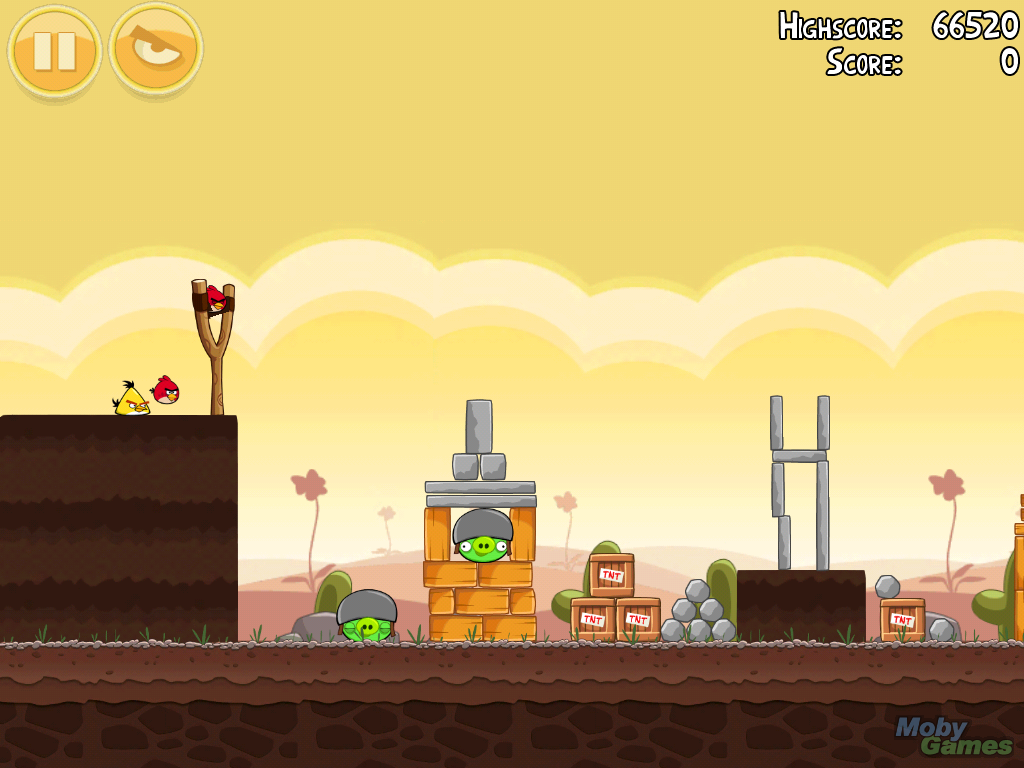
Angry Birds (2009)
- fyzika jako hlavní mechanika
INSIDE (2016)
- soft-bodies řízené impulzivní mřížkou
Half-Life Alyx (2020)
- fyzikální interakce
Noita (2020)
- pixel-level simulace
Typy objektů
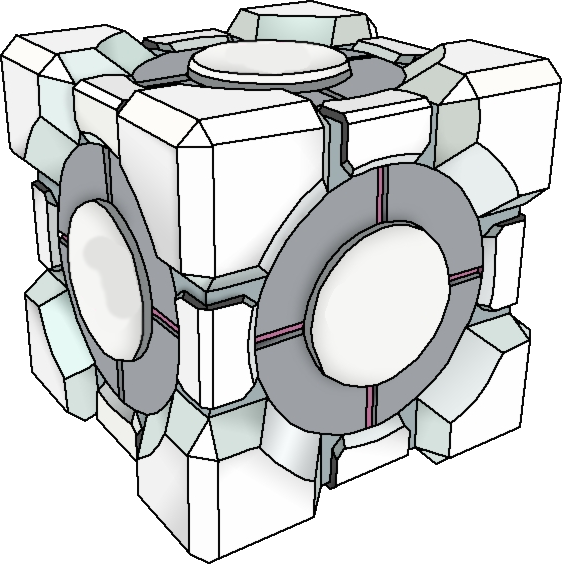
Body
- základní fyzikální objekt herní scény
Rigid Body
- tuhé těleso
- physics-driven bodies - řízeny fyzikálním enginem
- game-driven bodies - řízeny procedurálně (animace)
- fixed bodies - kolizní neviditelná tělesa (triggery)
Soft body
- deformovatelné
Shape
- polygon či polyhedron
Fixture
- vlastnosti materiálu objektu
Typy objektů
Constraint
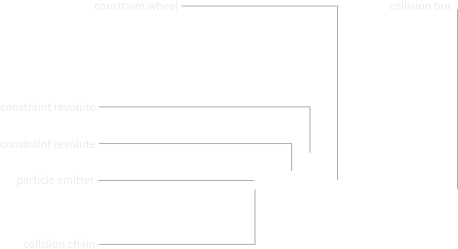
- spojuje objekty dohromady ke zjednodušení simulace (lana, kola, panty, písty)
Sensor/Phantom/Trigger
- objekt, který se podílí na detekci kolizí, ale není vidět
Rag doll
- humanoidní figurína
Roztříštitelné objekty
- obvykle vytvářené nahrazením tuhého tělesa sadou menších těles
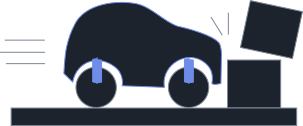
Constrainty
- Revolute - závěs nebo čep, okolo kterého těleso rotuje
- kola, řetězy, dveře, páky
- Distance - udržuje fixní vzdálenost mezi tělesy
- Rope - udržuje maximální vzdálenost mezi tělesy, simuluje lano
- Prismatic - omezení na jeden stupeň volnosti
- výtahy a písty
- Weld - udržuje fixní rotaci těles
- Cone-Twist - ramenní kloub
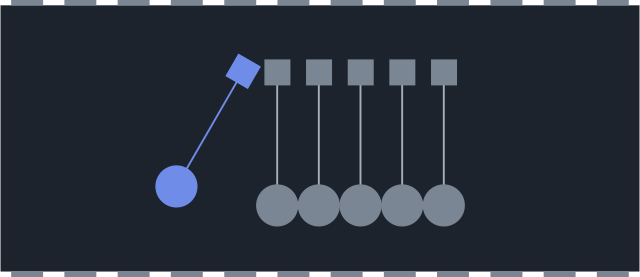
- Gear - propojení těles způsobem, kdy pohyb jednoho ovlivní pohyb druhého
- Motor - přidává tělesu silové impulzy
Constrainty
rope
revolute
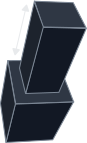
prismatic
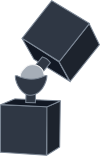
cone-twist
Constrainty
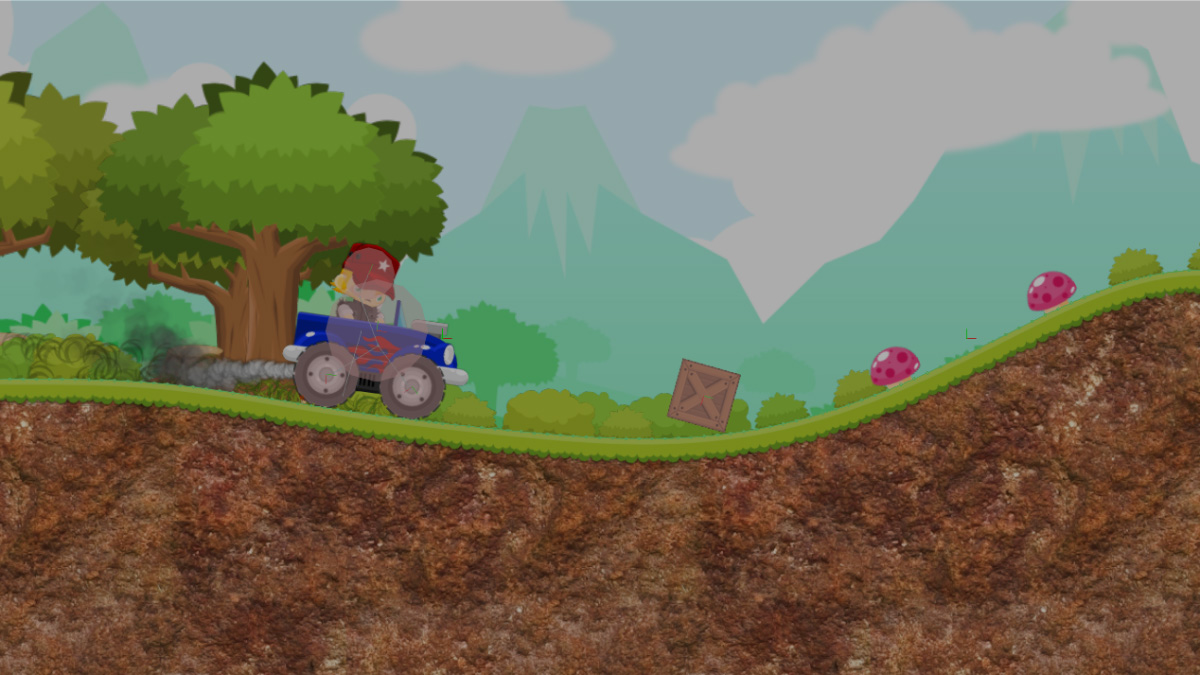
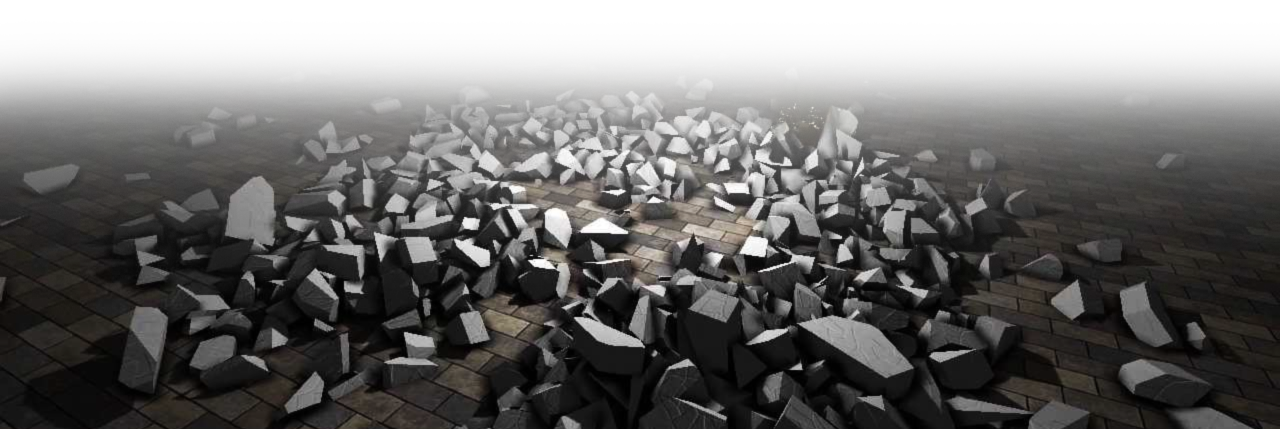
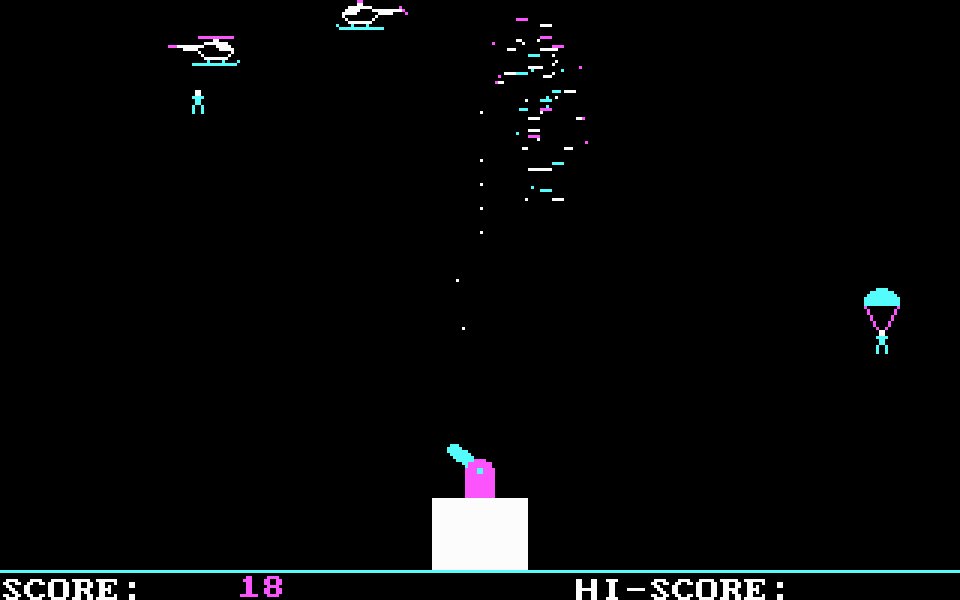
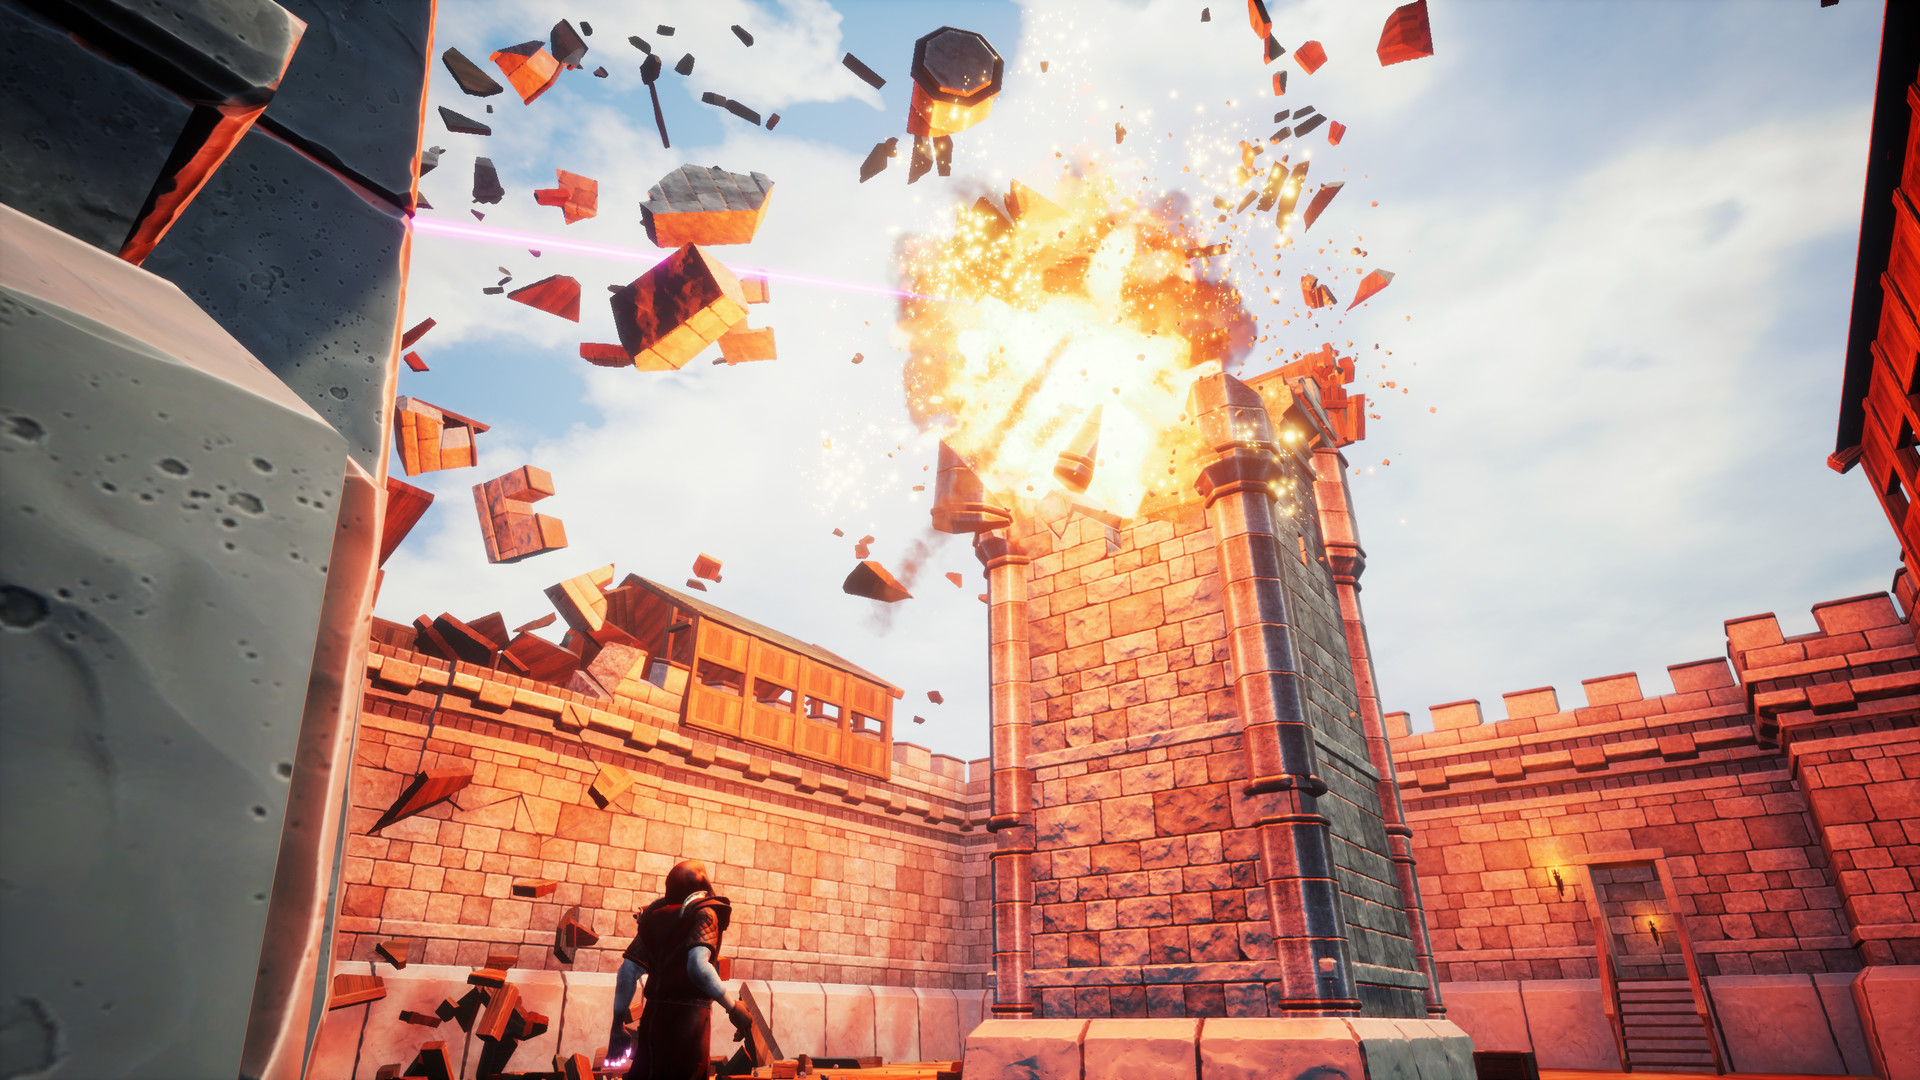
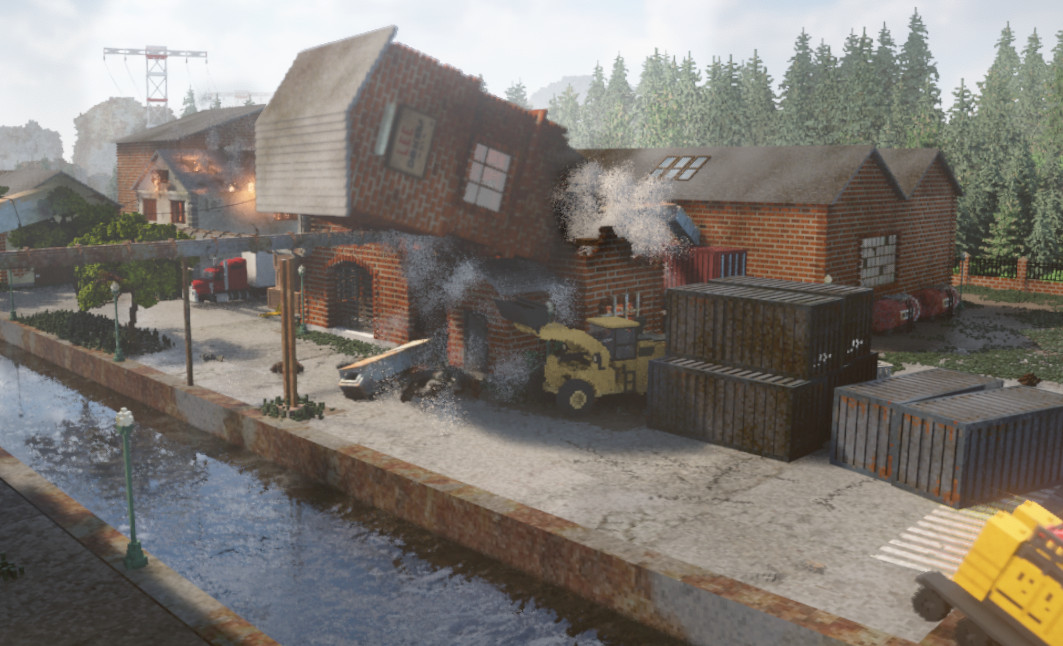
Fracturing
- rozbití objektů na malé fragmenty
- v mnoha případech není dynamická (hojně se používají statické animace)
- techniky: manuální, Voronoi Shattering, voxely
Paratrooper (1982)
Fictorium (2017)
Teardown (2020)
Particle systémy
- bodová tělesa v prostoru
- mohou modelovat komplexní tvary
- hojně využívá Flyweight pattern
Aplikace
- fluidní mechanika
- vizuální efekty
- houfy
- vegetace
- soft bodies (oblečení, vlasy)
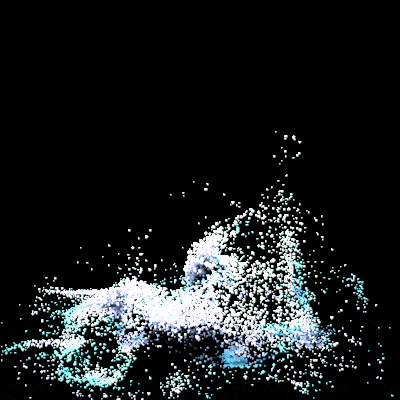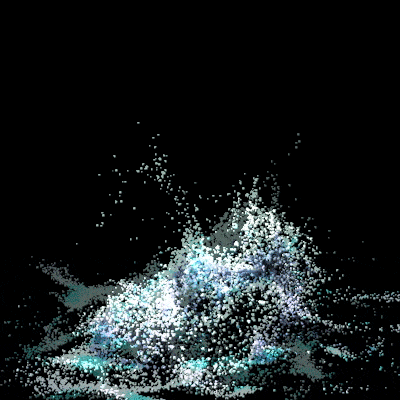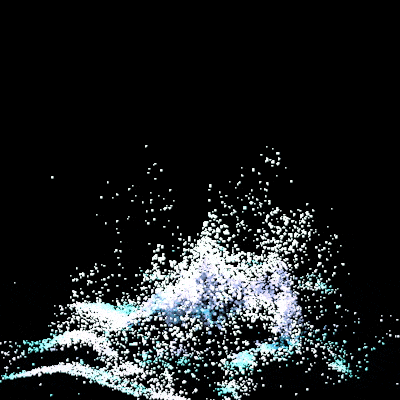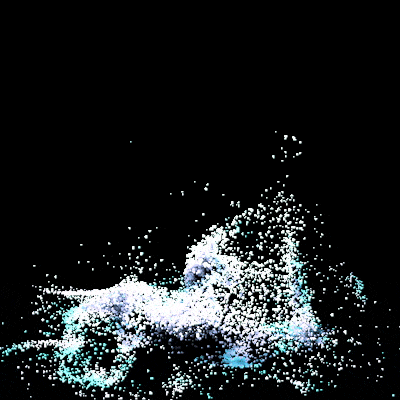
Příklad: CryEngine Fluidní fyzika
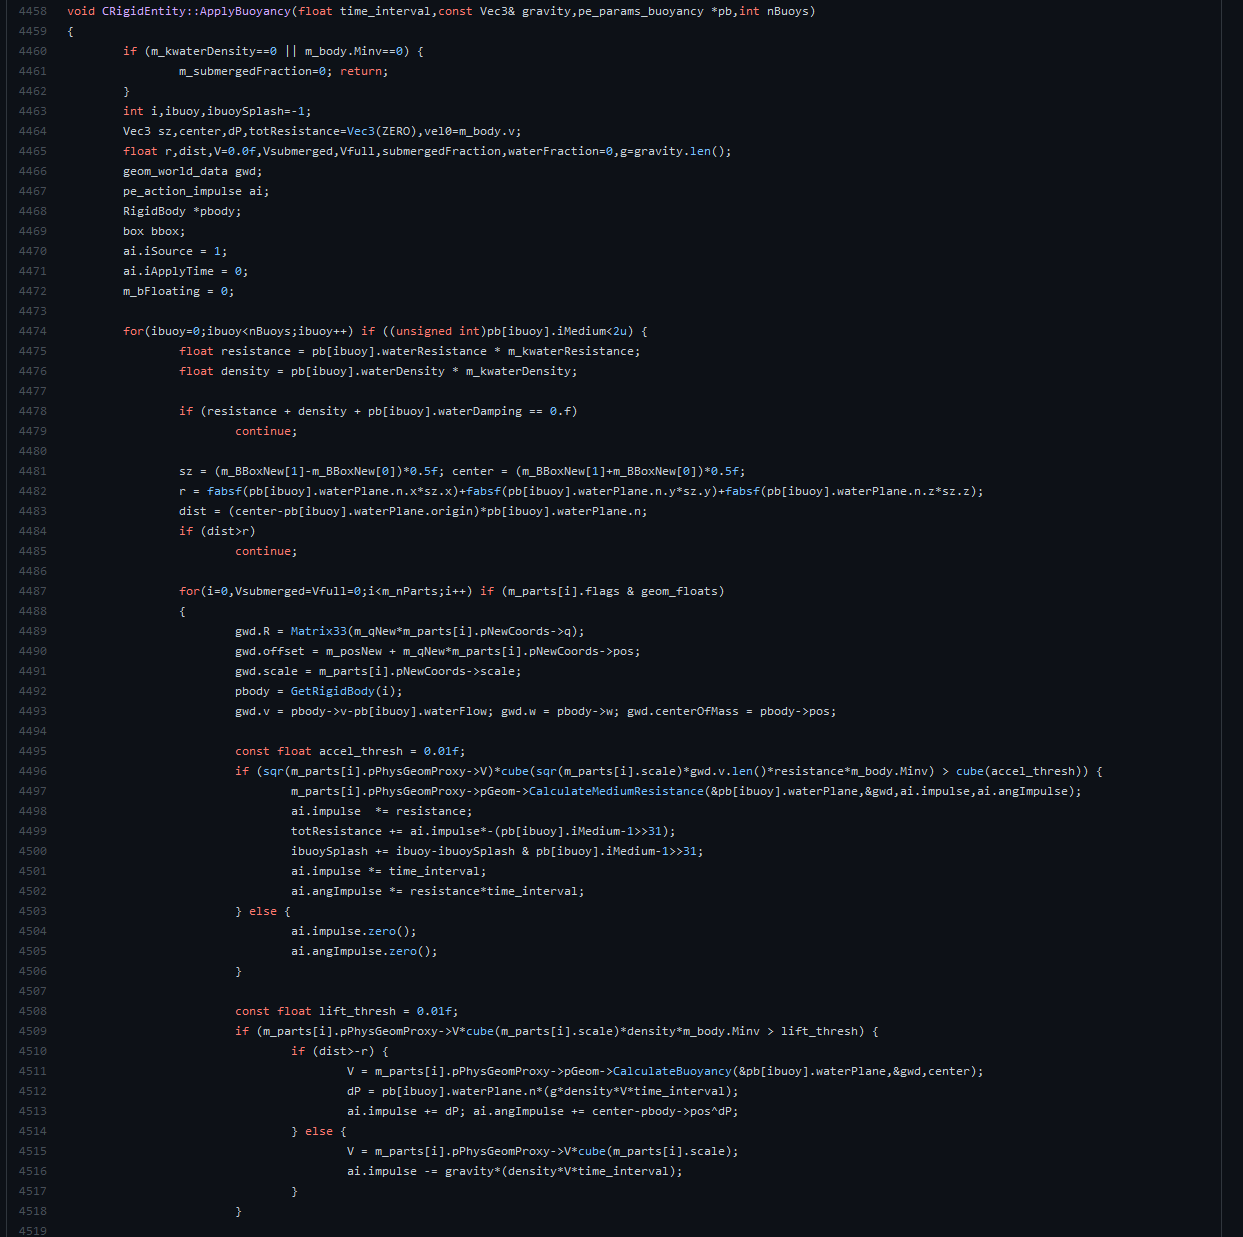
- 5000+ řádků kódu jen pro RigidBody tělesa
- příšerná kvalita kódu
1 if (min(min(min(body.M,ibody_inv.x),ibody_inv.y),ibody_inv.z)<0) { 2 body.M = body.Minv = 0; 3 body.Ibody_inv.zero(); body.Ibody.zero(); 4 } else { 5 body.P = (body.v=v)*body.M; 6 body.L = body.q*(body.Ibody*(!body.q*(body.w=w))); 7 }
Detekce kolizí
Detekce kolizí
Kroky
- pro daný frame se spočtou výsledné pozice
- spatial struktura nalezne kolizní kandidáty
- detekují se skutečné kolize
- kolize se vyřeší v collision resolveru pomocí zpětných impulzů
- constraint resolver vyřeší constrainty (omezení stupňů volnosti)
Kolidující objekty
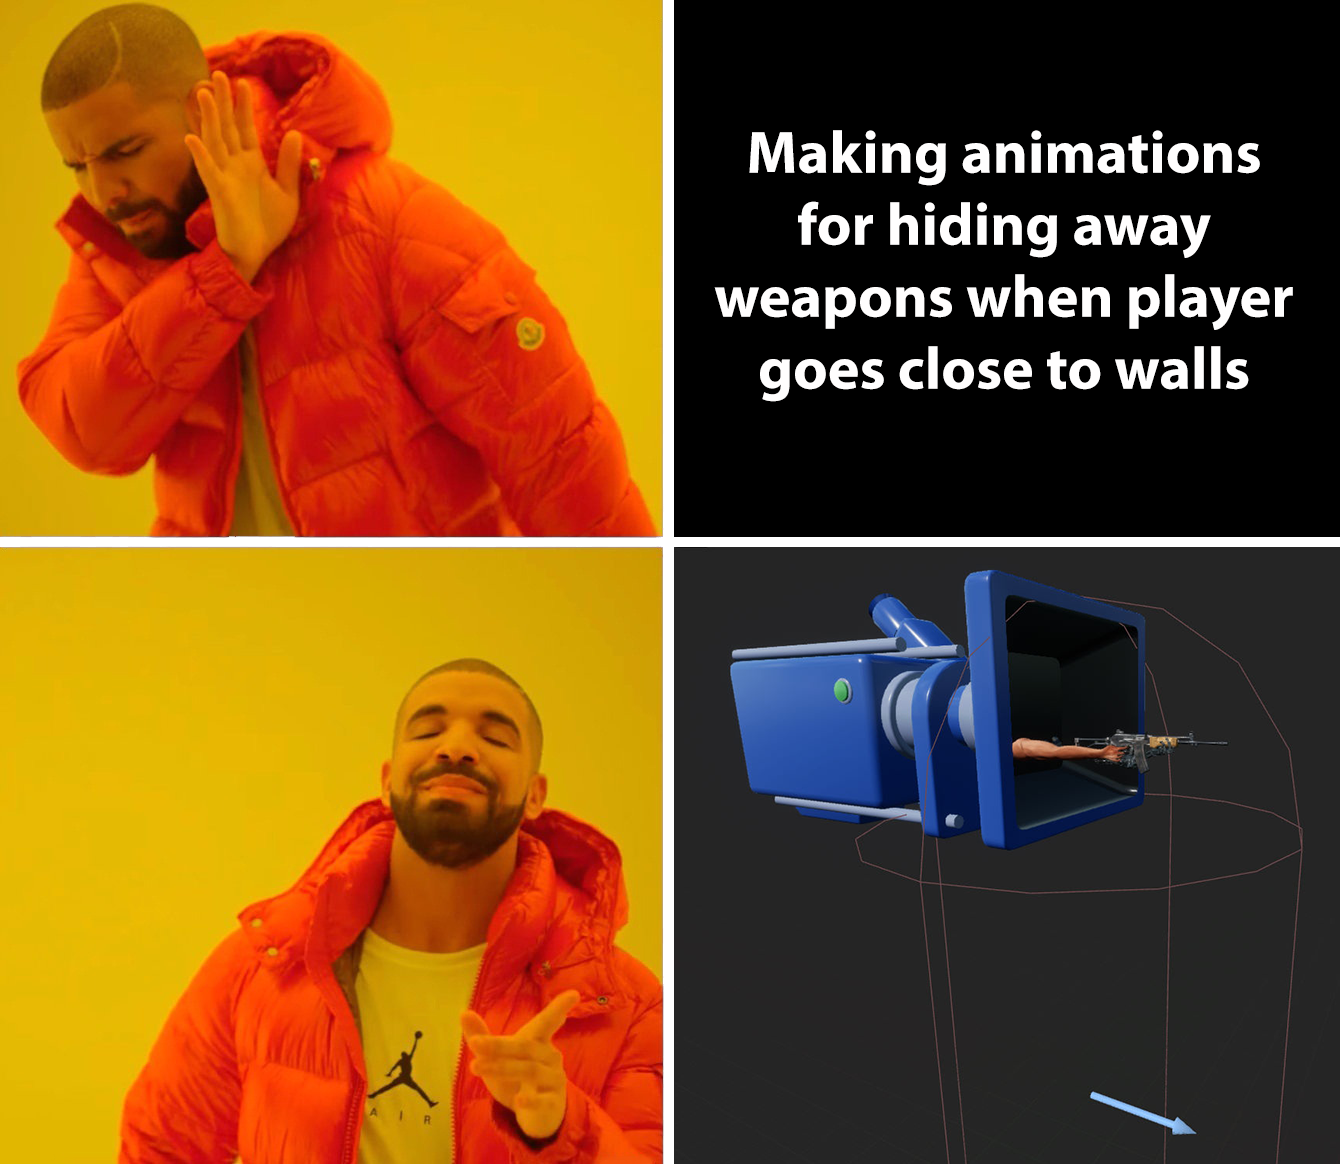
- každý objekt musí mít nějakou fyzikální reprezentaci
- čím jednodušší tvar, tím rychlejší výpočet (např. člověk se může modelovat pomocí kapsule)
- komplexní tvary se používají jen pokud ty jednodušší nejsou v daném kontextu dostačující
- pokud už u jednoduchých tvarů nedojde ke kolizi, nemůže k ní dojít ani u komplexnějších tvarů
- pokud dojde ke kolizi, nemusí to nutně znamenat, že jsou objekty ve skutečné kolizi
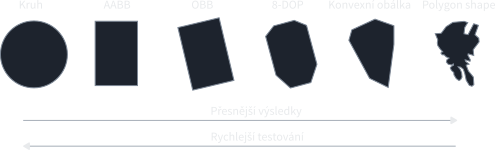
Bounding Boxy
Koule
- stačí nám střed a poloměr (4 čísla pro 3D)
Kapsule
- 2D: obdélník a dva kruhy
- 3D: válec a dvě polokoule
- reprezentace: dva body a poloměr

AABB
- axis-aligned bounding box (osově zarovnaný obalový tvar)
- kvádr, jehož stěny jsou rovnoběžné s osami systému souřadnic
- velmi rychlé pro kolizní testování
- musí se přepočítat při každé rotaci objektu
Bounding Boxy
OBB
- oriented bounding box
- definovaný pozicí a rotací
- běžně se používá

k-DOP
- discrete oriented polytope
- zobecněný případ AABB OBB
- více aproximuje tvar skutečného objektu

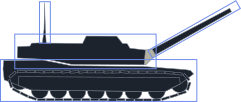
Složené tvary
- mohou obsahovat jakákoliv obalová primitiva
Konvexní obálka
- konvexní tvar/objem, který obaluje celý objekt
Porovnání
Kolize ve 2D hrách
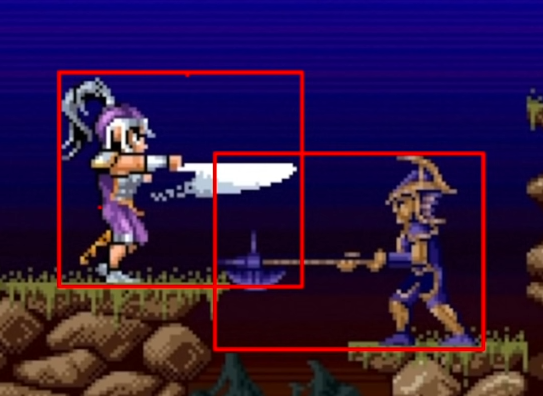
- dokonce i side-scroller hry potřebují složené tvary
- jednoduchá AABB kolize nebude pro nepravidelné sprity fungovat
Vyhledávání kolizních kandidátů
Naivní řešení
- každý s každým
- -> 10 objektů vyjde na 100 kontrol, 100 na 10 000 atd.
Quad-tree
- složitost je , neb index vyžaduje cca porovnání při průchodu stromem
- vhodné pro malé objekty
- nejhorší případ:
Sweep and Prune
- seřadí hrany podle jednotlivých os (např. levý kraj a horní kraj)
BSP
- binary space partitioning, používá se pro komplexní statické objekty (budovy)
Grid, Oct-tree, R-tree, R+tree, R*tree, X-tree, M-tree,...
Testování kolizí
Koule-koule
- , kde je střed
Koule-paprsek
- stačí otestovat nejmenší vzdálenost mezi středem koule a paprskem
AABB-AABB
- otestují se kraje
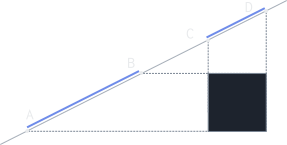
AABB-paprsek
- intervaly a se nesmí překrývat
OBB-OBB
- Gottschalkův axis-separating theorem
SAT
SAT (separating axis theorem)
- pokud můžeme mezi dva polygony vložit přímku tak, že na jedné straně je jeden polygon a na druhé straně druhý, pak se nepřekrývají
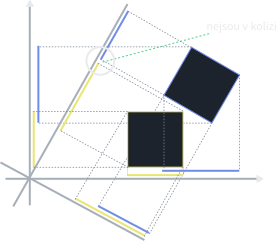
- pro 2D: AABB 2 osy, OBB 4 osy
- pro 3D: AABB 3 osy, OBB 15 os
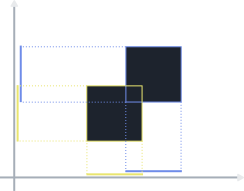
- AABB ve 2D: testujeme pouze 2 osy
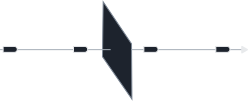
Tunneling problem
Substeps
- fyzikální engine provede v rámci jednoho framu vícero iterací dle dané situace
- čas kolize se vypočte binárním vyhledáváním, kdy s objektem hýbáme vpřed a zpět o 1/N kroku
Continuous Collision Detection (CCD)
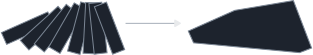
- používá Raycasting či techniku zvanou Swept Shapes
- Raycasting - objekt vyšle paprsek a ten se dále testuje
- Swept Shapes - pohyb objektu dá vzniknout siluetě nového kolizního objektu, který se dále testuje
Collision response
Jak reagovat na kolizi?
Exploze
- přidáváme energii
Fracturing
- objekty rozdrolíme na několik částí
Odraz
- když se dva objekty srazí, odrazí se pod stejným úhlem a ztratí část energie
Tření
- síla která vzniká mezi tělesy, které jsou v těsném kontaktu, omezujíc jejich pohyb
- odebírá energii ze systému
- statická, dynamická, valivý odpor
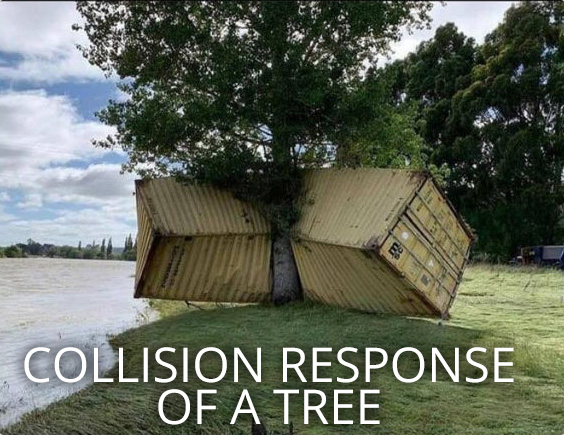
Constraint
- omezení stupňů volnosti (např. dveře mohou rotovat jen kolem pantů)
Collision Resolver
Relaxace
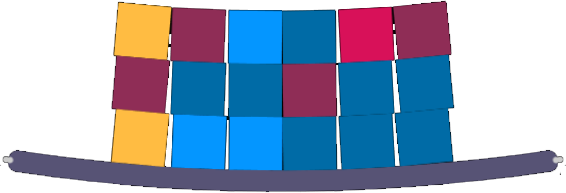
- LCP - Problém lineární komplementarity
- pokud se jeden objekt pohne, musí se pohnout i druhý, třetí, čtvrtý,...
- velmi komplexní numerické metody
- PGS, Dantzig solver, Lemkeho methoda, Jacobiho methoda
Klidový stav
- energie systému postupně konverguje k nule
- může dojít k numerické nestabilitě (čísla blízko nuly)
- sleep criteria
- jakmile energie klesne pod určitý práh
- simulation islands
- shlukování objektů které jsou v interakci
- sleep criteria
Co jsme si řekli
- Něco o vektorových operacích: sčítání, odčítání, velikost, normalizace a skalární součin
- Něco o steering behaviors
- Něco o obalových objektech fyzikálních enginů
- Něco o particle systémech
- Něco o fyzikálních omezeních (constraints)
- Něco o bounding box kolizích
- Co je to SAT teorém
- Co je to CCD
Hláška na závěr
Do you guys not have phones?