Ackermannova Dynamika
Ackermannova Dynamika
- Teoretický koncept pro zatáčení vozidel
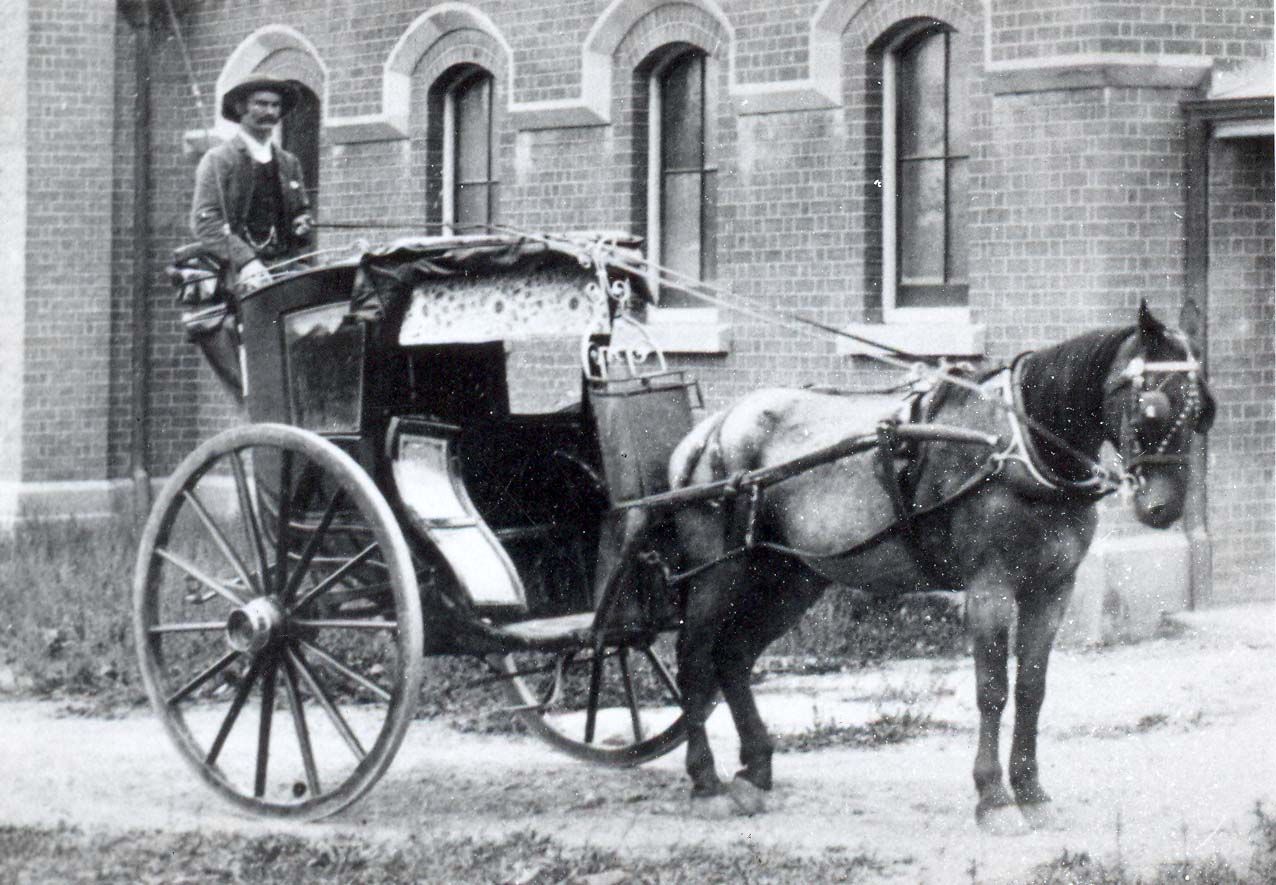
- Vynalezen Rudolphem Ackermannem roku 1818. Předtím docházelo při zatáčení kočárů ke smyku, protože byla obě kola natočena stejně
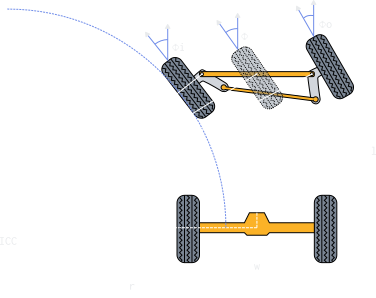
- Pokud vozidlo jede podél křivky, každé kolo následuje svou vlastní trajektorii okolo společného středu
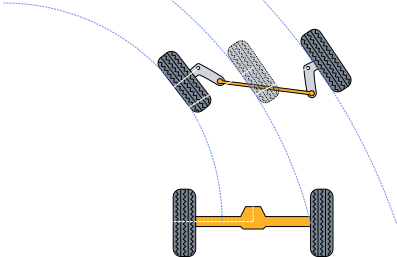
- Aby nedošlo ke smyku, geometrie vozidla musí natočit vnitřní přední kolo více než to vnější
- Tato technika předpokládá zatáčení při nízkých rychlostech, což platí pro osobní vozidla. Závodní auta používají koncept paralelního zatáčení.
Rovnice
- Nechť je rozchod kol, rozvor náprav, relativní úhel vnitřního kola, relativní úhel vnějšího kola, a vzdálenost mezi středem křivosti ICC a středem auta, můžeme psát následující:
- Pokud rovnice od sebe odečteme, můžeme s využitím faktu
odvodit:
Hratelné demo
Ackermann - jednoduchý
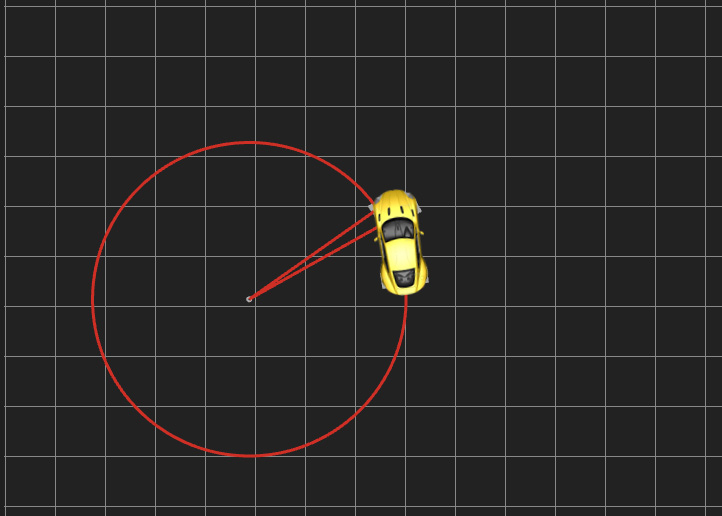
Ackermann - pokročilý